IMU技术赋能智能传感——北微传感与威曼斯科技的协同创新
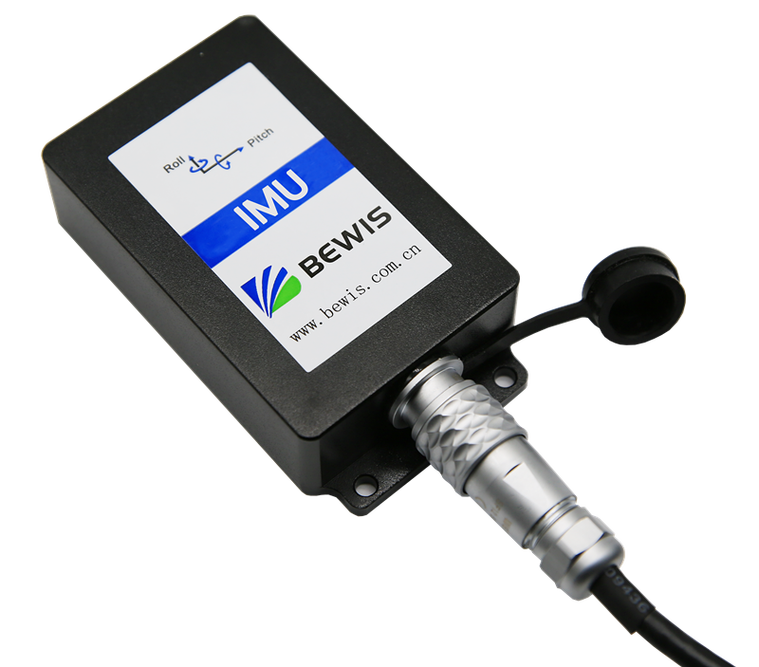
随着物联网、智能制造和自动驾驶技术的迅猛发展,惯性测量单元(IMU)作为核心传感器件,正成为精准运动感知与姿态控制的关键。在这一领域,北微传感与威曼斯科技凭借各自的技术积累与场景落地能力,走出了一条协同创新的发展路径。
IMU:智能感知的“内耳”
IMU(Inertial Measurement Unit)通过集成陀螺仪与加速度计(部分型号还包含磁力计),能够实时测量物体的三轴角速度与加速度,进而解算出姿态、航向和位移信息。相较于依赖外部信号的GPS或视觉系统,IMU具有高刷新率、抗干扰、全自主等优势,广泛用于无人机、机器人、工程机械、无人驾驶及工业自动化等领域。
IMU的应用并非简单的器件堆叠。从芯片选型、标定补偿、温度漂移抑制到多源融合算法,每一个环节都影响着最终精度与可靠性。这正是北微传感和威曼斯科技分别深耕不同环节、又形成互补的着力点。
北微传感:从高精度IMU到行业解决方案
北微传感长期专注于高精度MEMS惯性传感器及智能传感系统的研发。其IMU产品在动态环境下具有出色的零偏稳定性与抗振动性能,可满足无人系统、稳定平台、动中通等对姿态精度要求苛刻的场景。值得一提的是,北微传感不仅提供传感器模组,还针对不同行业提供标定服务和惯导算法支持,帮助客户快速完成系统集成。
在实际部署中,北微传感的IMU常与GNSS、视觉里程计等形成组合导航方案,在卫星信号遮挡或失效时提供持续、可靠的姿态与位置推算能力。这种“传感器+算法+场景”的思路,推动了IMU在测绘、农业、物流机器人等领域的规模化落地。
威曼斯科技:IMU融合与系统级创新
威曼斯科技则以多传感器融合和嵌入式系统设计见长。针对复杂动态环境,威曼斯将IMU与激光雷达、毫米波雷达、轮速计等信息源深度融合,开发出鲁棒性更强的定位与姿态估计模块。其技术特色在于结合具体应用场景,对抗磁干扰、温漂和振动耦合等现实问题给出了系统性优化,使IMU在小型化、低成本前提下仍能保持较高的工程可信度。
例如,在移动机器人与AGV场景中,威曼斯科技通过IMU与轮式里程计的紧密耦合,显著降低了打滑、地面不平等因素造成的航向误差;而在车载与无人机场景中,其融合算法能够动态调节权重,提升高速运动下的姿态跟踪精度。
协同未来:IMU生态正在被重塑
北微传感与威曼斯科技虽然路线不同——前者侧重传感器本体的精度与可靠性,后者擅长系统融合与工程化——但二者目标一致:让IMU从独立器件走向智能感知节点,与多源信息协同工作,在更广泛的场景中提供稳定、准确的运动数据。
从技术演进来看,IMU正朝以下几个方向持续创新:
- 芯片级集成:MEMS工艺进步推动IMU朝向更小尺寸、更低功耗、更高集成度发展,为可穿戴与微型机器人打开空间。
- 边缘智能:将标定、滤波和简单融合算法下沉到传感器或边缘计算单元,实时输出可用姿态信息,减轻主控负担。
- 多源融合标准化:IMU与视觉、激光、GNSS等数据的融合框架逐渐标准化,开发者可以更便捷地替换或互补不同传感器。
在这一趋势下,北微传感所深耕的高性能传感器技术,与威曼斯科技擅长的融合和场景落地能力,正好构成了IMU应用生态中“感知—融合—决策”链条的关键部分。随着智能装备对自主定位与姿态控制要求的不断提升,围绕IMU的产业链分工与协同创新还将持续深化,为自动驾驶、机器人、工程机械和消费电子等领域带来更精准、更可靠的感知底座。
如若转载,请注明出处:http://www.vmslw.com/product/41.html
更新时间:2026-11-01 20:45:09